ترمز خودرو هم در حال خداحافظی با هیدرولیک است؛ سیستم Brake-by-Wire چیست؟
Brake-by-Wire چیست و چگونه ترمز خودرو را از سیستم سنتی به یک سیستم الکترونیکی و هوشمند تبدیل میکند؟ با EMB، ترمز احیایی، خودروهای برقی و آینده ترمز آشنا شوید
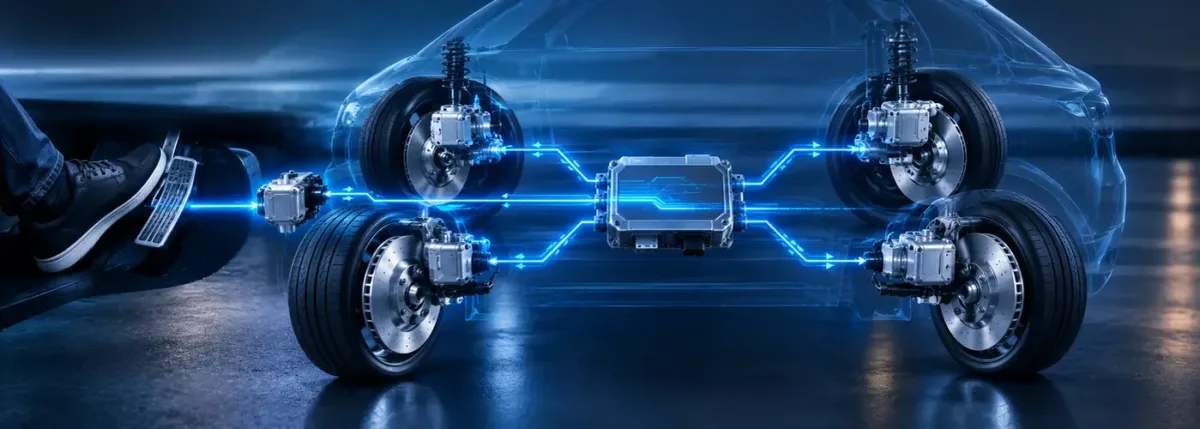
سیستم ترمز باسیم یا Brake-by-Wire چیست؟ آینده ترمز خودروهای برقی و هوشمند
وقتی پدال ترمز را فشار میدهید، احتمالاً تصور میکنید یک اتفاق ساده رخ میدهد: پدال پایین میرود، فشار ایجاد میشود، لنت به دیسک میچسبد و خودرو متوقف میشود. اما پشت همین حرکت ساده، یکی از مهمترین تغییرات صنعت خودرو در حال شکلگیری است.
در خودروهای آینده ممکن است فشار پای راننده دیگر مستقیماً به یک مدار هیدرولیکی منتقل نشود. پدال میتواند فقط درخواست ترمز را به خودرو اعلام کند؛ سپس سنسورها، کنترلرها و عملگرهای الکتریکی تصمیم میگیرند هر چرخ دقیقاً چه مقدار نیروی ترمز دریافت کند.
نام این فناوری Brake-by-Wire یا به زبان سادهتر ترمز با سیم است.
شرکتهایی مانند ZF و Nexteer در حال توسعه و آمادهسازی نسلهای جدید Brake-by-Wire هستند و Nexteer در سال ۲۰۲۶ اعلام کرده سامانه ترمز الکترومکانیکی آن پس از طی مراحل توسعه و اعتبارسنجی به آمادگی برای تولید انبوه رسیده است.
اما چرا صنعت خودرو میخواهد یکی از حیاتیترین سیستمهای خودرو را از هیدرولیک به الکترونیک منتقل کند؟
Brake-by-Wire دقیقاً چیست؟
در سیستم ترمز سنتی، فشار پای راننده در نهایت از طریق یک سیستم هیدرولیکی به ترمزهای چرخها منتقل میشود. اما در Brake-by-Wire، درخواست راننده برای کاهش سرعت ابتدا توسط سنسورها تشخیص داده میشود. سپس کنترلر خودرو اطلاعات را پردازش میکند و عملگرهای ترمز، نیروی موردنیاز را ایجاد میکنند.
مسیر کلی را میتوان اینطور دید: پدال ترمز ← سنسور ← کنترلر ← عملگر ترمز ← چرخ
در یک سیستم تمامالکتریکی یا Dry Brake-by-Wire، حتی مدار هیدرولیکی و روغن ترمز نیز میتواند حذف شود و یک عملگر الکتریکی در نزدیکی هر چرخ نیروی ترمز را ایجاد کند. ZF و Nexteer هر دو چنین معماریهای الکترومکانیکی را توسعه دادهاند.
در این حالت، ترمز دیگر فقط یک سیستم مکانیکی و هیدرولیکی نیست؛ بلکه به یک سیستم الکترونیکی، نرمافزاری و کنترلی تبدیل میشود.
آیا Brake-by-Wire یعنی حذف کامل روغن ترمز؟
نه همیشه. این یکی از نکات مهمی است که باید درباره Brake-by-Wire بدانیم. این فناوری فقط یک شکل ندارد.
در حال حاضر میتوان معماریهای مختلفی را تصور کرد:
1- ترمز سنتی
2- سیستمهای هیبریدی Brake-by-Wire
3- هیدرولیکی Brake-by-Wire
4- ترمز کاملاً الکترومکانیکی
در برخی سیستمها همچنان بخش هیدرولیکی وجود دارد، اما کنترل آن کاملاً یا تا حد زیادی الکترونیکی شده است.
در نسل Dry Brake-by-Wire، دیگر نیازی به روغن ترمز برای ایجاد نیروی اصلی ترمز نیست و موتورهای الکتریکی مستقیماً در عملگرهای ترمز استفاده میشوند. بنابراین وقتی میگوییم «ترمز با سیم»، الزاماً منظورمان یک فناوری واحد نیست؛ بلکه با یک خانواده از معماریهای جدید ترمز روبهرو هستیم.
تفاوت Brake-by-Wire با ABS چیست؟
این دو فناوری ممکن است در نگاه اول شبیه به هم به نظر برسند، اما وظیفه کاملاً متفاوتی دارند. ABS وظیفه دارد هنگام ترمزگیری شدید از قفلشدن چرخها جلوگیری کند. اما Brake-by-Wire درباره نحوه ایجاد و کنترل نیروی ترمز است.
یعنی:
ABS : کنترل جلوگیری از قفلشدن چرخ
: Brake-by-Wire معماری الکترونیکی کنترل ترمز
بنابراین یک خودرو میتواند ABS داشته باشد، اما Brake-by-Wire کامل نداشته باشد. در خودروهای آینده، این فناوریها میتوانند در کنار سیستمهای دیگری مانند کنترل پایداری، ترمز اضطراری و کنترل کشش با یکدیگر کار کنند.
چرا خودروهای برقی به Brake-by-Wire علاقه دارند؟
اینجا یکی از مهمترین دلایل توسعه این فناوری مشخص میشود. در خودروهای برقی، ترمز فقط با لنت و دیسک انجام نمیشود.
وقتی راننده سرعت خودرو را کم میکند، موتور الکتریکی میتواند در نقش ژنراتور قرار بگیرد و بخشی از انرژی حرکتی خودرو را دوباره به انرژی الکتریکی تبدیل کند. به این فرآیند ترمز احیایی یا Regenerative Braking گفته میشود.
بنابراین خودرو باید دائماً تصمیم بگیرد:
· چه مقدار کاهش سرعت را موتور الکتریکی ایجاد کند؟
· چه مقدار را ترمز اصطکاکی ایجاد کند؟
· و چگونه این دو را طوری ترکیب کند که راننده احساس طبیعی و قابل پیشبینی داشته باشد؟
اینجاست که کنترل الکترونیکی اهمیت زیادی پیدا میکند.
در یک خودرو برقی، سیستم ترمز میتواند میان: پدال - کنترلر - موتور الکتریکی - ترمز اصطکاکی و چرخ هماهنگی ایجاد کند.
ZF نیز Brake-by-Wire را یکی از فناوریهای مهم برای خودروهای برقی، نرمافزارمحور و خودکار معرفی میکند.
آیا Brake-by-Wire میتواند خودرو را بهتر متوقف کند؟
پاسخ به طراحی سیستم و شرایط بستگی دارد، اما کنترل الکترونیکی میتواند امکان واکنش سریعتر و کنترل دقیقتر نیروی ترمز در هر چرخ را فراهم کند.
در یک سیستم الکترومکانیکی، هر چرخ میتواند بهصورت مستقل کنترل شود. این یعنی خودرو میتواند بر اساس شرایط حرکت، نیروی ترمز را دقیقتر میان چرخها توزیع کند.
Nexteer نیز برای سامانه EMB خود به کنترل مستقل هر چرخ، پاسخ سریعتر و کنترل دقیقتر اشاره کرده است.
اما یک نکته مهم وجود دارد: Brake-by-Wire بهتنهایی تضمین نمیکند که هر خودرو در همه شرایط مسافت ترمز کوتاهتری داشته باشد.
تایر، سطح جاده، وزن خودرو، سرعت، سیستم تعلیق و کالیبراسیون نرمافزار همچنان نقش بسیار مهمی دارند.
ترمز آینده فقط ترمز نمیکند؛ تصمیم میگیرد
در سیستمهای سنتی، وظیفه اصلی ترمز مشخص است: راننده ترمز میگیرد و سرعت خودرو کم میشود.
اما در خودروهای جدید، شرایط پیچیدهتر شده است.
فرض کنید خودرو در حال حرکت است و همزمان:
- سیستم کنترل پایداری فعال است؛
- یک چرخ روی سطح لغزنده قرار دارد؛
- سیستم ترمز اضطراری احتمال برخورد را تشخیص داده است؛
- موتور الکتریکی در حال بازیابی انرژی است؛
- و خودرو در حال تغییر مسیر است.
در چنین شرایطی، سیستم ترمز دیگر فقط به فرمان پای راننده پاسخ نمیدهد. باید با مجموعهای از سیستمهای دیگر هماهنگ شود. این همان جایی است که Brake-by-Wire ارزش بیشتری پیدا میکند.
اگر راننده ترمز نگیرد، خودرو خودش میتواند ترمز کند؟
بله؛ البته در خودروهای مجهز به سیستمهای کمکراننده مناسب. سیستمهایی مانند Automatic Emergency Braking میتوانند در شرایط خاص، بدون فشار دادن پدال توسط راننده، ترمز اضطراری را فعال کنند. اما برای چنین قابلیتی، خودرو باید بتواند فرمان ترمز را بهصورت الکترونیکی به سیستم ترمز منتقل کند. به همین دلیل Brake-by-Wire میتواند زیرساخت مناسبی برای نسلهای پیشرفتهتر سیستمهای کمکراننده و رانندگی خودکار باشد.
ZF نیز Brake-by-Wire را برای معماریهای خودرو با سطوح بالاتر رانندگی خودکار توسعه داده و از معماریهای دارای تحمل خطا برای کاربردهای تا سطح ۴ صحبت میکند.
البت: Brake-by-Wire به معنی خودران بودن خودرو نیست. این فناوری فقط یکی از اجزای لازم برای کنترل خودکار خودرو است.
اگر برق قطع شود چه اتفاقی میافتد؟
همان سؤالی که در Steer-by-Wire مطرح کردیم، اینجا هم بسیار مهم است. اگر قرار باشد یک سیستم الکترونیکی جایگزین یکی از مهمترین سیستمهای ایمنی خودرو شود، خرابی یک قطعه نباید به معنای از دست رفتن ترمز باشد. به همین دلیل، Brake-by-Wire باید با افزونگی یا Redundancy طراحی شود.
یعنی بخشهای حیاتی سیستم میتوانند چند مسیر مستقل یا پشتیبان داشته باشند.
برای مثال: سنسورها - کنترلرها - منبع تغذیه – ارتباطات و عملگرهای ترمز نباید به یک مسیر منفرد وابسته باشند.
در صورت بروز یک خطا، سیستم باید بتواند آن را تشخیص دهد و معماری ایمنی به شکلی طراحی شود که خودرو همچنان بتواند به وضعیت ایمن برسد.
این موضوع یکی از اصلیترین تفاوتهای یک سیستم Brake-by-Wire واقعی با یک سیستم الکترونیکی ساده است.
Dry Brake-by-Wire چه چیزی را تغییر میدهد؟
شاید جذابترین بخش فناوری همینجا باشد. در سیستم ترمز سنتی، بخش مهمی از معماری به روغن ترمز، خطوط هیدرولیکی، پمپ و تجهیزات مرتبط با فشار هیدرولیکی وابسته است. اما در Dry Brake-by-Wire، نیروی ترمز میتواند مستقیماً توسط یک عملگر الکتریکی در هر چرخ ایجاد شود.
یعنی پدال ← سیگنال الکترونیکی ← کنترلر ← موتور الکتریکی ترمز ← دیسک
در این معماری، خطوط هیدرولیکی سنتی میتوانند حذف شوند.
ZF چنین سیستم الکترومکانیکی را توسعه داده و Nexteer نیز سامانه EMB خود را بهعنوان نسل جدید Brake-by-Wire معرفی کرده است.
مزیت حذف روغن ترمز چیست؟
حذف مدار هیدرولیکی فقط یک تغییر فنی نیست. میتواند مزایایی در چند بخش ایجاد کند:
· نگهداری سادهتر: دیگر نیازی به سرویس دورهای روغن ترمز در یک سیستم کاملاً خشک وجود ندارد.
· آزادی بیشتر در طراحی خودرو: وقتی خطوط هیدرولیکی حذف شوند، مهندسان آزادی بیشتری برای جانمایی قطعات پیدا میکنند.
· کنترل دقیقتر: هر چرخ میتواند بهصورت مستقل کنترل شود.
· هماهنگی بهتر با نرمافزار: سیستم ترمز میتواند بخشی از معماری نرمافزاری خودرو باشد.
· هماهنگی بهتر با خودروهای برقی: ترمز اصطکاکی و ترمز احیایی میتوانند با کنترل الکترونیکی دقیقتری با یکدیگر هماهنگ شوند.
البته این مزایا در کنار هزینه، پیچیدگی، الزامات ایمنی و نیاز به قطعات بسیار قابلاعتماد قرار میگیرند.
آیا Brake-by-Wire واقعاً وارد تولید شده است؟
بله، اما باید بین سیستمهای مختلف Brake-by-Wire تفاوت قائل شویم.
ZF در سال ۲۰۲۵ اعلام کرد که برای یک قرارداد جهانی، برنامه تولید سامانههای ترمز الکترومکانیکی را در حجم بسیار بالا دنبال میکند؛ قراردادی که به گفته این شرکت میتواند نزدیک به ۵ میلیون خودرو را در طول مدت قرارداد پوشش دهد.
Nexteer نیز در آوریل ۲۰۲۶ اعلام کرد که سامانه Electro-Mechanical Brake یا EMB آن پس از توسعه و اعتبارسنجی به آمادگی برای تولید انبوه رسیده است. این شرکت میگوید سامانه از آزمایشهای شبیهسازی، تستهای رومیزی و آزمونهای زمستانی سخت عبور کرده است.
بنابراین Brake-by-Wire دیگر فقط یک فناوری مفهومی نیست. صنعت خودرو در حال آمادهسازی آن برای تولید گستردهتر است.
چرا شرکتهای بزرگ روی این فناوری سرمایهگذاری میکنند؟
دلیل اصلی فقط ترمز بهتر نیست. سیستم Brake-by-Wire به خودروساز اجازه میدهد سیستم ترمز را با سایر سیستمهای خودرو هماهنگتر کند و در نهایت به ترمز + معماری نرمافزارمحور خودرو برسد.
به همین دلیل ZF Brake-by-Wire را یکی از فناوریهای پایه برای خودروهای نرمافزارمحور، برقی و خودکار معرفی میکند.
Brake-by-Wire چه ارتباطی با مقاله قبلی Steer-by-Wire دارد؟
این دو فناوری در واقع دو قطعه از یک پازل بزرگتر هستند.
گفتیم که Steer-by-Wire فرمان را از ارتباط مکانیکی مستقیم جدا میکند و حالا در Brake-by-Wire ترمز را به یک سیستم الکترونیکی و نرمافزارمحور تبدیل میکند. اگر این روند ادامه پیدا کند، بخشهای بیشتری از شاسی خودرو میتوانند بهصورت الکترونیکی کنترل شوند.
اینجاست که مفهوم Motion-by-Wire مطرح میشود.
Nexteer ن یز در حال توسعه مجموعهای از فناوریهای Steer-by-Wire و Brake-by-Wire تحت مفهوم Motion-by-Wire است.
آیا میتوان Brake-by-Wire را روی پژو، دنا یا خودروهای فعلی نصب کرد؟
اینجا باید بسیار محتاط باشیم. Brake-by-Wire یک قطعه جانبی ساده نیست.
برای تبدیل یک خودروی معمولی به یک سیستم واقعی Brake-by-Wire باید مواردی مانند: سنسورهای دقیق پدال و چرخ کنترلرهای ایمنی - عملگرهای ترمز - منابع تغذیه پشتیبان - شبکه ارتباطی مطمئن - نرمافزار کنترل - سیستم تشخیص خرابی - معماری افزونه - آزمونهای طولانیمدت و تأییدیههای ایمنی در نظر گرفته شود.
بنابراین تبدیل سیستم ترمز یک خودروی معمولی به Brake-by-Wire واقعی، پروژهای نیست که با نصب یک کیت ساده Aftermarket انجام شود. بهخصوص در سیستم ترمز، هرگونه تغییر غیراصولی میتواند مستقیماً ایمنی خودرو را تحت تأثیر قرار دهد.
پس در خودروهای فعلی چه کاری میتوان انجام داد؟
اینجا موضوع پایش هوشمند اهمیت پیدا میکند. لازم نیست یک سامانه هوشمند مستقیماً ترمز خودرو را کنترل کند تا بتواند مفید باشد. میتوان ابتدا روی دریافت، ثبت و تحلیل دادههای خودرو تمرکز کرد.
برای مثال، یک سامانه پایش میتواند در آینده بتواند:
· خطاهای ثبتشده خودرو را بررسی کند
· تغییرات غیرعادی دادههای سنسورها را تشخیص دهد
· رفتار سیستم ترمز را در طول زمان پایش کند
· الگوهای غیرعادی را شناسایی کند
· و در صورت مشاهده نشانههای هشداردهنده، راننده را مطلع کند.
این مسیر برای توسعه فناوریهای هوشمند خودرو بسیار کمریسکتر از ورود مستقیم به کنترل عملگرهای حیاتی است.
خودرو آینده یک «سیستم ترمز» ندارد؛ یک شبکه کنترل حرکت دارد
شاید این مهمترین تغییر مفهومی باشد. در خودروهای قدیمی، ترمز یک سیستم نسبتاً مستقل بود. اما در خودروهای آینده: ترمز - موتور - فرمان - تعلیق - تایر – سنسورها و نرمافزار همگی میتوانند بخشی از یک شبکه بزرگ کنترل حرکت باشند.
· اگر خودرو در پیچ باشد، سیستم فرمان و ترمز میتوانند با یکدیگر هماهنگ شوند.
· اگر خودرو در حال بازیابی انرژی باشد، ترمز و موتور الکتریکی میتوانند با یکدیگر همکاری کنند.
· اگر خطر برخورد تشخیص داده شود، سیستمهای کمکراننده میتوانند از همین شبکه برای کاهش سرعت استفاده کنند.
· و اگر خودرو کاملاً خودکار شود، نرمافزار باید بتواند این مجموعه را بدون دخالت مستقیم راننده هماهنگ کند.
آیا این یعنی لنت و دیسک هم حذف میشوند؟
نه.
حتی در خودروهای بسیار پیشرفته، ترمز اصطکاکی همچنان میتواند نقش مهمی داشته باشد. ترمز احیایی در خودروهای برقی نمیتواند در همه شرایط تمام نیاز ترمزگیری را تأمین کند. در ترمزگیری شدید، شرایط خاص جاده یا زمانی که باتری ظرفیت پذیرش انرژی بیشتری ندارد، سیستم ترمز اصطکاکی همچنان اهمیت دارد.
بنابراین آینده احتمالاً به معنای: حذف کامل ترمز مکانیکی نیست؛ بلکه به معنای هوشمندتر شدن نحوه کنترل آن است.
Brake-by-Wire برای موتورسیکلت چه معنایی دارد؟
موتورسیکلتها نیز از این مسیر دور نیستند. بسیاری از موتورسیکلتهای مدرن همین حالا از سیستمهای الکترونیکی مانند:
ABS - کنترل کشش - دریچه گاز الکترونیکی - کنترل پایداری استفاده میکنند.
در آینده، کنترل الکترونیکی ترمز میتواند نقش بیشتری در هماهنگی این سیستمها داشته باشد.
اما موتورسیکلت یک تفاوت مهم دارد به نام تعادل.
در موتورسیکلت، رفتار ترمز جلو و عقب، انتقال وزن و وضعیت چرخها اهمیت بسیار زیادی دارد. به همین دلیل، هرگونه حرکت به سمت Brake-by-Wire در موتورسیکلت نیازمند طراحی ایمنی بسیار دقیق خواهد بود.
ایران برای ورود به Brake-by-Wire به چه چیزهایی نیاز دارد؟
اگر بخواهیم این فناوری روزی در صنعت خودروی ایران توسعه پیدا کند، تنها ساخت یک عملگر برقی کافی نیست.
به مجموعهای از زیرساختها نیاز داریم:
· سنسورهای دقیق و Automotive-Grade
· کنترلرهای ایمنی
· عملگرهای الکترومکانیکی قابلاعتماد
· شبکههای CAN و Automotive Ethernet
· سیستمهای برق پشتیبان
· نرمافزارهای کنترل بلادرنگ
· آزمونهای SIL و HIL
· آزمایشهای دوام و شرایط محیطی
· استانداردهای Functional Safety مانند ISO 26262
· امنیت سایبری خودرو
و البته مهمتر از همه:
· تجربه واقعی تولید و آزمون در مقیاس خودرو.
چنین فناوریای باید قبل از ورود به خیابان، هزاران ساعت و کیلومتر آزمایش شود.
آیا ترمز آینده واقعاً «هوشمند» خواهد بود؟
احتمالاً بله، اما هوشمند بودن ترمز به معنی تصمیمگیری مستقل و بدون محدودیت نیست.
ترمز آینده میتواند:
· شرایط جاده را در نظر بگیرد،
· سرعت و مسیر خودرو را تحلیل کند،
· با سیستم کنترل پایداری هماهنگ شود،
· با موتور الکتریکی برای بازیابی انرژی همکاری کند،
· و در شرایط اضطراری با سیستمهای کمکراننده وارد عمل شود.
در چنین شرایطی، ترمز دیگر فقط وسیلهای برای متوقف کردن خودرو نیست بلکه به بخشی از سیستم مدیریت حرکت خودرو تبدیل میشود.
شاید روزی دیگر نپرسیم «ترمز چطور کار میکند؟»
در خودروهای امروزی، وقتی پدال را فشار میدهیم، انتظار داریم یک زنجیره مکانیکی و هیدرولیکی در پشت آن حرکت کند.
اما در خودروهای آینده، ممکن است ما فقط یک فرمان ساده صادر کنیم و بگوییم: «سرعت را کم کن.»
و خودرو خودش محاسبه کند که:
· چه مقدار ترمز احیایی لازم است،
· چه مقدار نیروی ترمز در هر چرخ اعمال شود،
· چگونه پایداری حفظ شود،
· و چگونه خودرو با کمترین اتلاف انرژی متوقف شود.
این همان نقطهای است که Brake-by-Wire از یک فناوری ترمز فراتر میرود.
ترمز آینده فقط خودرو را متوقف نمیکند؛ بخشی از مغز حرکتی خودرو خواهد بود.