وقتی خودرو چشمهای بیشتری پیدا میکند؛ آینده حسگرهای خودرو
حسگرهای خودرو چگونه محیط را تشخیص میدهند؟ با دوربین، رادار، لیدار و سنسورهای پارک و نقش آنها در آینده خودروهای هوشمند آشنا شوید
دوربینها و حسگرهای تشخیص محیط
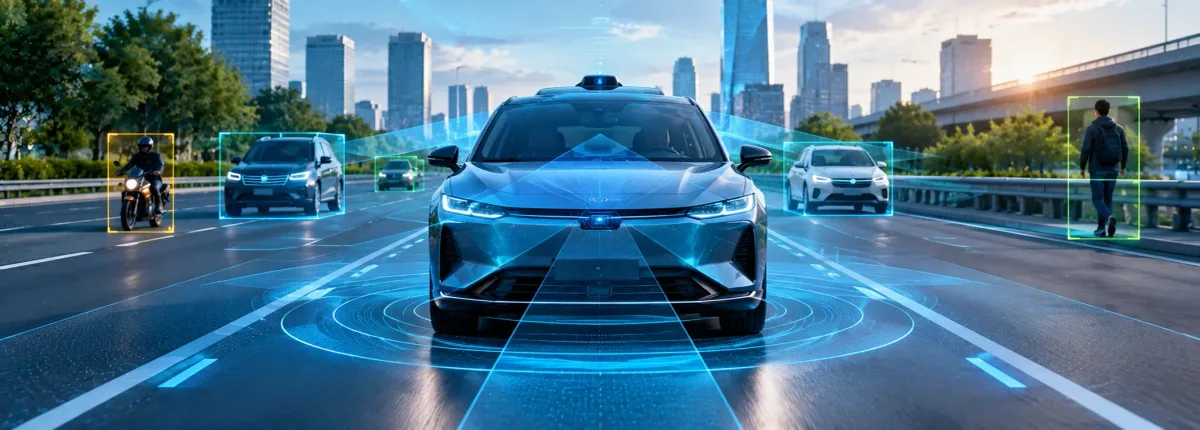
تصور کنید در یک جاده تاریک رانندگی میکنید. خودرویی از مسیر فرعی به خیابان نزدیک میشود، موتورسیکلتی در نقطه کور آینه قرار دارد و چند متر جلوتر، عابری در حال عبور از خیابان است. ممکن است راننده فقط یکی از این خطرها را بهموقع ببیند؛ اما خودرویی که به مجموعهای از حسگرهای پیشرفته مجهز است، میتواند اطلاعات بیشتری از اطراف خود جمعآوری کند و بعضی خطرها را زودتر تشخیص دهد.
این همان مسیری است که صنعت خودرو در آن حرکت میکند: خودروهایی که فقط با شیشه، آینه و چراغهای خود به محیط نگاه نمیکنند، بلکه با دوربینها، رادارها، حسگرهای فاصلهسنج و پردازش هوشمند، تصویری گستردهتر از دنیای اطرافشان میسازند.
اما این چشمهای دیجیتال چگونه کار میکنند؟ آیا میتوانند جای چشم راننده را بگیرند؟ و آیا میشود خودروهای امروزی را هم به حسگرهای هوشمند مجهز کرد؟
دوربینها، رادارها و دیگر حسگرها به خودروهای آینده کمک میکنند محیط اطراف و خطرهای احتمالی را بهتر تشخیص دهند.
حسگر خودرو چیست و چه کاری انجام میدهد؟
حسگر یا سنسور، قطعهای است که یک وضعیت فیزیکی را اندازهگیری میکند و اطلاعات آن را به سامانه الکترونیکی خودرو میفرستد. این وضعیت ممکن است فاصله تا مانع، سرعت چرخ، دمای موتور، فشار هوا یا حضور یک جسم در اطراف خودرو باشد.
بسیاری از خودروهای امروزی همین حالا هم تعداد زیادی حسگر دارند. حسگر اکسیژن، دمای مایع خنککننده، فشار باد لاستیک و سامانه ترمز ضدقفل، نمونههایی از فناوریهایی هستند که راننده شاید هرگز مستقیماً آنها را نبیند، اما عملکرد خودرو به آنها وابسته است.
نسل جدید حسگرها یک وظیفه متفاوت هم دارند: شناخت محیط اطراف خودرو.
این حسگرها به سامانههای کمکراننده و خودروهای خودران کمک میکنند خودروهای دیگر، عابران پیاده، خطوط جاده و موانع را تشخیص دهند.
۱. دوربین؛ خودرویی که جاده را میبیند
دوربین یکی از مهمترین ابزارهای شناخت محیط است. دوربینهای نصبشده در پشت شیشه جلو یا اطراف خودرو میتوانند تصاویر جاده را ثبت کنند و نرمافزار پردازش تصویر از روی آنها اطلاعاتی مانند خطوط مسیر، علائم راهنمایی، خودروهای دیگر و عابران پیاده را استخراج کند.
برای مثال، سامانه هشدار خروج از خط با کمک دوربین میتواند تشخیص دهد خودرو به لبه خط نزدیک شده است. در بعضی خودروها، سامانه حفظ مسیر نیز در شرایط مشخص میتواند برای اصلاح مسیر فرمان دخالت کند.
دوربینها فقط برای رانندگی در جاده نیستند. دوربین عقب، دوربین ۳۶۰ درجه و سامانه تشخیص علائم نیز به راننده کمک میکنند اطراف خودرو را بهتر ببیند.
البته دوربین محدودیتهایی هم دارد. نور شدید روبهرو، تاریکی، کثیفی شیشه یا لنز و شرایط نامناسب جوی ممکن است کیفیت تصویر را کاهش دهند. بنابراین، تصویر دوربین همیشه بهتنهایی برای تصمیمگیری مطمئن کافی نیست.
۲. رادار؛ تشخیص فاصله و حرکت
رادار با استفاده از امواج رادیویی میتواند اطلاعاتی درباره فاصله و سرعت نسبی اجسام اطراف خودرو به دست آورد. این ویژگی آن را برای سامانههایی مانند کروز کنترل تطبیقی و هشدار برخورد از جلو بسیار کاربردی میکند.
فرض کنید در بزرگراه، خودروی جلویی ناگهان سرعتش را کم میکند. رادار میتواند تغییر فاصله و سرعت نسبی را اندازه بگیرد و اطلاعات را در اختیار سامانه کمکراننده قرار دهد. بسته به تجهیزات خودرو، سامانه ممکن است هشدار بدهد، سرعت را کاهش دهد یا در شرایط اضطراری ترمزگیری خودکار را فعال کند.
رادار در بسیاری از شرایط نوری عملکرد مفیدی دارد، اما همه رادارها توانایی یکسانی ندارند. دقت تشخیص، میدان دید و توانایی شناسایی اجسام کوچک به نوع سامانه و نحوه نصب آن بستگی دارد.
۳. لیدار؛ ساختن نقشه سهبعدی از محیط
لیدار یا LiDAR از پالسهای نور لیزری برای اندازهگیری فاصله استفاده میکند. این سامانه با اندازهگیری بازتاب نور از اجسام میتواند تصویری سهبعدی از محیط اطراف بسازد؛ تصویری که موقعیت خودروها، موانع و شکل جاده را با جزئیات مکانی مشخص میکند.
در خودروهای خودران پیشرفته، لیدار میتواند در کنار دوربین، رادار و نرمافزارهای پردازش داده به شناخت دقیقتر محیط کمک کند.
با این حال، لیدار هنوز با چالشهایی مانند هزینه، محل نصب، نیازهای پردازشی و افت عملکرد در برخی شرایط نامساعد جوی روبهروست. به همین دلیل، همه خودروسازان از ترکیب یکسانی از حسگرها استفاده نمیکنند.
۴. حسگرهای اولتراسونیک؛ نگهبانان پارک خودرو
اگر هنگام پارک، خودرو با نزدیک شدن به دیوار یا مانع شروع به بوق زدن کرده است، احتمالاً با حسگرهای اولتراسونیک سروکار داشتهاید. این حسگرها با ارسال و دریافت امواج صوتی با فرکانس بالا، فاصله تا اجسام نزدیک را تخمین میزنند. کاربرد اصلی آنها معمولاً در سرعتهای پایین و هنگام پارک است.
در آینده، همین حسگرها میتوانند بخشی از سامانههای پارک خودکار باشند؛ سامانههایی که فضای پارک را ارزیابی میکنند و در خودروهای سازگار، بخشی از عملیات پارک را انجام میدهند. محدوده تشخیص آنها محدود است و عملکردشان به شکل، جنس و موقعیت مانع وابستگی دارد. بنابراین، حتی با وجود حسگرهای پارک هم راننده باید اطراف خودرو را بررسی کند.
۵. چرا خودرو به چند نوع حسگر نیاز دارد؟
شاید بپرسید اگر دوربین میتواند جاده را ببیند، چه نیازی به رادار یا لیدار وجود دارد؟ پاسخ ساده است: هر حسگر اطلاعات متفاوتی تولید میکند و محدودیتهای خاص خودش را دارد.
دوربین میتواند رنگ، شکل و علائم را تشخیص دهد؛ رادار در اندازهگیری فاصله و سرعت نسبی مفید است؛ لیدار اطلاعات سهبعدی از محیط فراهم میکند و حسگرهای اولتراسونیک برای فاصلههای نزدیک کاربرد دارند.
وقتی دادههای چند حسگر با هم ترکیب میشوند، سامانه میتواند درک کاملتری از محیط بسازد. به این روش معمولاً «ترکیب دادههای حسگرها» گفته میشود.
البته اضافه کردن حسگرهای بیشتر بهتنهایی تضمینکننده ایمنی نیست. کیفیت نرمافزار، پردازش داده، کالیبراسیون، محل نصب و توانایی سامانه در تشخیص خطا نیز اهمیت دارند.
خودروهای امروزی چقدر هوشمند شدهاند؟
بعضی از فناوریهایی که زمانی فقط در خودروهای آزمایشی دیده میشدند، اکنون در بخشی از خودروهای تولیدی وجود دارند. بسته به مدل، بازار عرضه و سطح تجهیزات، امکاناتی مانند هشدار برخورد از جلو، ترمز اضطراری خودکار، هشدار نقطه کور، تشخیص خطوط جاده و کروز کنترل تطبیقی در دسترساند.
برای نمونه، سامانههای کمکراننده پیشرفته یا ADAS میتوانند از دوربین و رادار برای تشخیص خطر استفاده کنند. اداره ملی ایمنی ترافیک بزرگراههای آمریکا نیز این فناوریها را در دسته سامانههای هشداردهنده و مداخلهکننده برای کاهش احتمال برخورد توضیح میدهد.
نکته مهم این است که کمکراننده با خودران یکسان نیست. بسیاری از سامانههای رایج صرفاً هشدار میدهند یا در موقعیتهای مشخص به ترمز، شتاب یا فرمان کمک میکنند؛ اما همچنان راننده باید بر رانندگی نظارت کامل داشته باشد.
اگر حسگرها اشتباه کنند چه میشود؟
فرض کنید باران شدید است، دوربین دید مناسبی ندارد و خطوط جاده نیز محو شدهاند. یا حسگری پشت گلولای پوشیده شده و مانعی را درست تشخیص نمیدهد. در چنین وضعیتی، سامانه ممکن است هشدار اشتباه بدهد، یک مانع را تشخیص ندهد یا عملکردش را محدود کند.
به همین دلیل، خودروهای مجهز به این فناوریها باید محدودیتهای حسگرها را در نظر بگیرند. برخی سامانهها در صورت اختلال، هشدار میدهند یا بخشی از عملکرد خود را غیرفعال میکنند؛ اما رفتار دقیق هر خودرو به طراحی آن بستگی دارد.
حسگرها همچنین به نگهداری درست نیاز دارند. تمیز بودن دوربینها و سطح حسگرها، نصب صحیح قطعات و کالیبراسیون پس از بعضی تعمیرات بدنه یا تعویض شیشه میتواند در عملکرد آنها مؤثر باشد. نباید تصور کرد که وجود یک دوربین یا رادار، خودرو را در برابر تمام خطرها مصون میکند.
آیا میتوان خودروهای فعلی ایران را به حسگرهای هوشمند مجهز کرد؟
در بعضی موارد بله؛ اما نوع خودرو و هدف استفاده تعیینکننده است.
برای مثال، نصب دوربین ثبت وقایع، دوربین عقب یا سامانه پایش فشار باد لاستیک میتواند امکانات کاربردی به خودرو اضافه کند. برخی تجهیزات هشداردهنده نیز بهصورت افزوده در بازار وجود دارند، اما توانایی و دقت آنها یکسان نیست.
در مقابل، اضافه کردن سامانههای پیشرفتهای که باید مستقیماً در ترمز یا فرمان دخالت کنند، موضوعی بسیار حساستر است. سازگاری با خودرو، کیفیت نصب، اعتبار عملکرد و ایمنی باید بهطور جدی بررسی شوند. نصب یک دستگاه عمومی لزوماً خودروی قدیمی را به خودروی خودران تبدیل نمیکند.
در ایران، پیش از فراگیر شدن چنین فناوریهایی باید موضوعاتی مانند هزینه تجهیزات، خدمات تخصصی نصب و تعمیر، دسترسی به قطعات، کیفیت جادهها و شرایط آبوهوایی نیز در نظر گرفته شوند. مسیر واقعبینانه میتواند با امکانات نظارتی و هشداردهنده آغاز شود و بهتدریج، با فراهم شدن زیرساخت و استانداردهای لازم، گسترش پیدا کند.
حسگرهای خودرو فقط برای جلوگیری از تصادف یا رانندگی خودکار کاربرد ندارند؛ آنها میتوانند اطلاعات ارزشمندی برای پایش وضعیت خودرو نیز فراهم کنند.
آینده؛ خودروهایی که محیط را بهتر درک میکنند
در سالهای آینده، تفاوت خودروها فقط در قدرت موتور، ظرفیت باتری یا اندازه نمایشگر نخواهد بود. بخشی از تفاوت به این بستگی دارد که خودرو چقدر خوب میتواند محیط اطرافش را تشخیص دهد، دادههای مختلف را با هم ترکیب کند و محدودیتهای خود را بشناسد.
شاید روزی خودرو پیش از آنکه راننده موتورسیکلتی را در نقطه کور ببیند، درباره حضور آن هشدار دهد؛ هنگام نزدیک شدن به عابر، خطر را تشخیص دهد یا در یک پارکینگ شلوغ، موانع را دقیقتر شناسایی کند.
اما آینده ایمن فقط با اضافه کردن چشمهای بیشتر ساخته نمیشود. خودرو باید دادهها را درست تفسیر کند، در زمان مناسب واکنش نشان دهد و وقتی مطمئن نیست، محدودیت خود را به راننده اعلام کند.
خودروی آینده فقط خودرویی نیست که بیشتر میبیند؛ خودرویی است که بهتر میفهمد چه چیزی را میبیند و چه زمانی باید محتاطتر باشد.