وقتی راننده دیگر رانندگی نمیکند
خودروی خودران فقط یک خودرو نیست؛ ترکیبی از حسگرها، هوش مصنوعی، پردازنده، نقشه، نرمافزار و سیستمهای کنترلی است که تلاش میکند بخشی یا تمام وظایف رانندگی را بدون دخالت مستقیم انسان انجام دهد.
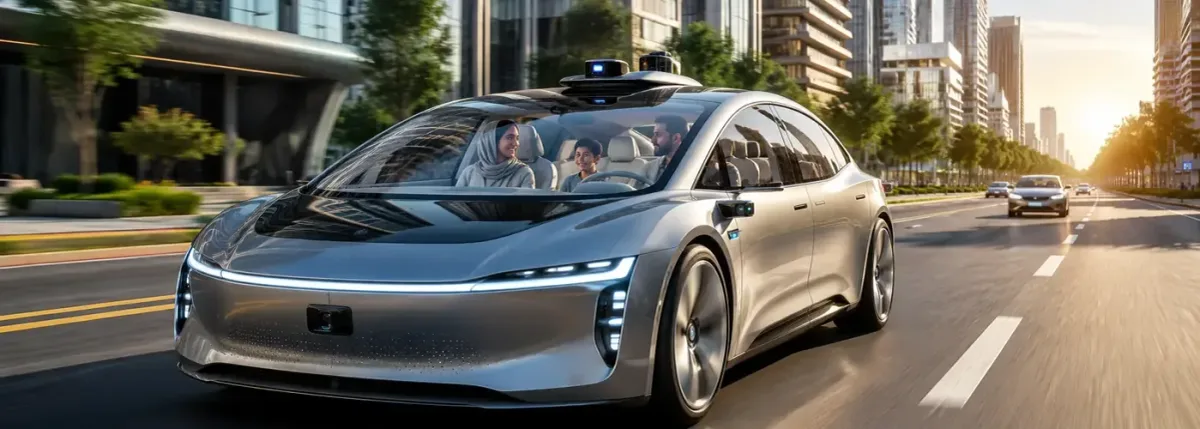
خودروی خودران چگونه میبیند، تصمیم میگیرد و رانندگی میکند؟ با فناوری سیستمهای خودران، حسگرها، هوش مصنوعی، سطوح خودرانندگی و آینده این خودروها آشنا شوید.
تصور کنید صبح سوار خودرو میشوید. مقصد را روی نمایشگر انتخاب میکنید و خودرو حرکت میکند. در اولین تقاطع، چراغ قرمز را تشخیص میدهد و توقف میکند. چند ثانیه بعد، یک عابر وارد مسیر میشود و خودرو سرعتش را کم میکند. کمی جلوتر، یک خودرو ناگهان تغییر مسیر میدهد و سیستم خودران مسیر حرکت را اصلاح میکند.
شما فقط نشستهاید و مسیر را دنبال میکنید.
در چنین خودرویی دیگر فقط موتور، گیربکس و فرمان اهمیت ندارند؛ خودرو باید ببیند، بفهمد، پیشبینی کند و تصمیم بگیرد.
اینجاست که مفهوم سیستمهای خودران شکل میگیرد.
خودران دقیقا چیست؟
سیستم خودران مجموعهای از سختافزار و نرمافزار است که تلاش میکند بخشی یا تمام وظایف رانندگی را بدون دخالت مستقیم انسان انجام دهد.
مسیر کار آن را میتوان اینطور تصور کرد:
حسگرها ← دریافت اطلاعات ← درک محیط ← پیشبینی ← تصمیمگیری ← برنامهریزی مسیر ← کنترل خودرو
خودرو ابتدا باید بفهمد اطرافش چه میگذرد، سپس تصمیم بگیرد چه کاری انجام دهد و در نهایت آن تصمیم را با فرمان، ترمز و شتاب اجرا کند. نکته کلیدی اینجاست: این چرخه باید در کسری از ثانیه، بدون وقفه و بدون خطا، بارها و بارها تکرار شود.
آیا هر خودروی هوشمند، خودران است؟
یکی از رایجترین اشتباهات همینجاست.
اگر خودرویی خودش سرعت را تنظیم کند، بین خطوط حرکت کند یا هنگام خطر ترمز بگیرد، الزاما خودران نیست. کروز کنترل تطبیقی، هشدار خروج از خط، دستیار حفظ خودرو بین خطوط، ترمز اضطراری خودکار، تشخیص عابر پیاده و پارک خودکار همگی رانندگی را راحتتر و ایمنتر میکنند، اما در بیشتر آنها همچنان راننده مسئول کنترل و نظارت بر خودروست.
به همین دلیل باید یک معادله را در ذهن نگه داشت:
خودروی کمکراننده همان خودروی خودران نیست.
خودران بودن یک کلید روشنوخاموش نیست؛ یک طیف است که با سطوح صفر تا پنج مشخص میشود — و به آن برمیگردیم.
اول از همه، خودرو باید «ببیند»
انسان برای رانندگی از چشمها، گوشها و مغز خود استفاده میکند. خودروی خودران باید همین تواناییها را با ترکیبی از حسگرها بازسازی کند و هرکدام از این حسگرها یک «حس» متفاوت به خودرو میدهند.
دوربینها چشم خودرو هستند. آنها میتوانند خودروها، عابران، موتورسیکلتها، خطوط جاده، تابلوها، چراغهای راهنمایی و موانع را تشخیص دهند و اطلاعات رنگی و تصویری غنی در اختیار سیستم بگذارند. اما نور کم، باران، مه و کثیفی میتوانند دیدشان را مختل کنند، درست مثل چشم انسان.
رادار با امواج رادیویی فاصله و سرعت اشیا را اندازه میگیرد؛ مثلا اینکه خودروی جلویی چقدر فاصله دارد و آیا نزدیک میشود یا دور. رادار در باران و مه هم خوب کار میکند، جایی که دوربین ضعیف میشود.
لیدار با پالسهای نوری لیزری، یک نقشه سهبعدی دقیق از محیط میسازد.
خلاصه اینکه: دوربین میگوید چه چیزی روبهروست، رادار میگوید با چه سرعتی نزدیک میشود، و لیدار میگوید دقیقا کجا و به چه شکلی قرار دارد.
هیچکدام از این حسگرها بهتنهایی کافی نیست. اگر خودرو فقط به یک دوربین متکی باشد و آن دوربین در تاریکی یا زیر باران ضعیف عمل کند، درک خودرو از دنیا ناقص میماند. به همین دلیل دادههای چند حسگر با هم ترکیب میشوند؛ فرایندی که به آن همجوشی حسگرها (Sensor Fusion) میگویند. خودرو بهجای اعتماد به یک چشم، محیط را از چند زاویه همزمان میبیند.
دیدن کافی نیست؛ باید فهمید
فرض کنید دوربین یک جسم را در خیابان تشخیص داده. اما این جسم چیست؟ یک انسان؟ یک دوچرخه؟ یک کیسه پلاستیکی که باد آن را میچرخاند؟ یا یک مانع ثابت؟
اینجا هوش مصنوعی وارد عمل میشود: باید اشیا را شناسایی کند، موقعیتشان را بفهمد و رابطهشان را با مسیر حرکت خودرو مشخص کند.
اما حتی این هم کافی نیست. سختترین بخش کار همینجا شروع میشود: پیشبینی رفتار انسان.
عابری کنار خیابان ایستاده؛ آیا قصد عبور دارد یا نه؟ اگر یک قدم جلو بیاید چه؟ موتورسیکلتی در حال نزدیک شدن است؛ آیا مسیرش را ادامه میدهد یا ناگهان میپیچد؟ راننده انسانی این تصمیمها را با تجربه و در یک چشمبههمزدن میگیرد؛ خودرو باید همین شهود را با داده و الگوریتم بازسازی کند. به همین دلیل پیشبینی رفتار انسانها هنوز یکی از بزرگترین چالشهای خودرانندگی است.
از فهمیدن تا حرکت واقعی
حالا سیستم محیط را دیده، فهمیده و رفتار احتمالی اطرافیانش را هم پیشبینی کرده. نوبت پرسش نهایی است: چه کاری انجام بدهم؟
سرعت را کم کنم؟ ترمز بگیرم؟ مسیر را حفظ کنم؟ از مانع فاصله بگیرم؟
سیستم از میان این گزینهها، تصمیمی ایمن و قابلاجرا انتخاب میکند — و بعد سیستم کنترل باید آن تصمیم را به حرکت واقعی تبدیل کند: فرمان بچرخد، ترمز بگیرد، شتاب بگیرد. اینجاست که نرمافزار، هوش مصنوعی و مکانیک خودرو در یک لحظه به هم متصل میشوند.
اما خودرو فقط باید بداند چه اتفاقی در حال رخ دادن است؛ باید بداند خودش کجاست هم. برای این کار از GNSS، سامانههای ناوبری، IMU و نقشههای دقیق دیجیتال استفاده میکند که مسیر، تقاطعها و خطوط جاده را نشان میدهند. اما نقشه بهتنهایی کافی نیست چون جاده دائما تغییر میکند مثلا: خیابانی بسته میشود، عملیات عمرانی شروع میشود، مانعی سر راه قرار میگیرد. پس نقشه همیشه باید با دادهی زنده حسگرها تطبیق داده شود.
سؤال درست این نیست که «آیا خودران است؟»
مفهوم مهمی به نام محدوده عملیاتی (ODD) وجود دارد یعنی شرایطی که سیستم برای آن طراحی و آزمایش شده است. یک سیستم ممکن است برای «بزرگراه + هوای مناسب + محدوده سرعت مشخص» طراحی شده باشد، اما همان سیستم برای «باران شدید + جاده بدون خطکشی + مسیر خاکی» اصلا مناسب نباشد.
به همین دلیل سؤال درست این نیست که «آیا این خودرو خودران است؟» بلکه این است:
«این خودرو در چه شرایطی خودران است؟»
شش سطح خودرانندگی، از صفر تا پنج
برای اینکه همه از یک زبان استفاده کنند، استاندارد SAE سطح خودکاری خودرو را در شش پله تعریف کرده:
- سطح صفر: راننده همهکاره است؛ خودرو فقط ممکن است هشدار بدهد.
- سطح یک: خودرو در یکی از کارها — فرمان یا سرعت — کمک میکند.
- سطح دو: خودرو همزمان در فرمان و سرعت کمک میکند، اما راننده باید محیط را زیر نظر داشته باشد.
- سطح سه: سیستم در شرایط مشخص رانندگی میکند، اما ممکن است هر لحظه از انسان بخواهد کنترل را پس بگیرد.
- سطح چهار : خودرو در یک محدوده تعریفشده، کاملا بدون دخالت راننده حرکت میکند.
- سطح پنج : هیچ محدودیتی نیست؛ خودرو همهجا و در همهشرایط خودش رانندگی میکند.
نکته مهم: «خودران» یک کلید روشنوخاموش نیست، یک مسیر تدریجی از کمک به راننده تا رانندگی کاملا خودکار است.
وقتی چیزی اشتباه پیش میرود
خودروی خودران را نمیتوان مثل یک وسیله الکترونیکی معمولی طراحی کرد؛ باید برای خرابی هم برنامه داشته باشد.
اگر یک حسگر از کار بیفتد، سیستم باید بفهمد که دیگر نمیتواند به آن اعتماد کند. طراحیهای پیشرفته حسگرها و سامانههای پشتیبان دارند تا اگر یک بخش خراب شد، خودرو یا به کار کنترلشدهاش ادامه دهد یا به وضعیت ایمن برود. به این اصل افزونگی (Redundancy) گفته میشود؛ هدف این است که خرابی یک جزء، هرگز به معنی از دست رفتن فوری کنترل خودرو نباشد.
همین منطق درباره تردید هم صادق است. اگر چند حسگر اطلاعات متناقض بدهند، مسیر ناگهان مسدود شود، هوا خیلی بد شود یا خودرو از محدوده عملکرد تعریفشده خودش خارج شود، سیستم نباید حدس بزند. باید بتواند وارد یک حالت ایمن شود و : سرعت را کم کند، متوقف شود یا خودرو را به موقعیت امن ببرد.
پس یک سیستم خودران خوب فقط باید بلد باشد حرکت کند؛ باید بلد باشد ایمن متوقف شود.
و یک نکته کوچک اما مهم: خودرو نباید برای هر تصمیم لحظهای منتظر اینترنت بماند. ترمز جلوی یک مانع باید توسط سامانههای داخل خودرو و با کمترین تأخیر انجام شود؛ شبکه بیشتر برای اطلاعات ترافیکی، بهروزرسانی نقشه و ارتباط با مرکز پشتیبانی به کار میآید، نه برای کنترل لحظهای.
پس هنوز نقش راننده چیست؟
یکی از خطرناکترین سوءبرداشتها همینجاست: تصور اینکه وقتی خودرو خودش فرمان میدهد یا سرعت را تنظیم میکند، دیگر نیازی به توجه نیست.
در بیشتر سیستمهای امروزی، این تصور کاملا اشتباه است. راننده باید بداند خودرو دقیقا در چه سطحی از خودکارسازی قرار دارد و چه زمانی باید کنترل را پس بگیرد. حتی اگر خودرو چند دقیقه خودش رانندگی کند، این به معنای خوابآلود شدن، کار با گوشی یا ترک صندلی نیست. تا وقتی سیستمی برای واگذاری کامل رانندگی طراحی نشده، مسئولیت هنوز با انسان است.
همینجا یک پرسش دیگر هم پاسخ میگیرد: آیا میشود خودروی معمولی امروزی را «خودران» کرد؟ میشود دوربین، رادار و پردازنده به آن اضافه کرد و هوشمندترش کرد؛ اما بین هوشمند کردن و خودران کردن فاصله زیادی هست. یک سیستم هشدار میتواند خطر را اعلام کند؛ یک خودروی خودران باید محیط را بفهمد، تصمیم بگیرد و با اطمینان کافی خودرو را کنترل کند. این دو، یک چیز نیستند.
خودران، فقط یک خودرو نیست
ساختن خودروی خودران فقط نصب چند دوربین و یک کامپیوتر قدرتمند نیست. یک سامانه کامل شامل حسگرها، پردازندههای قدرتمند، هوش مصنوعی، نرمافزار تصمیمگیری، سیستم کنترل خودرو، نقشههای دقیق، ارتباطات، سامانههای پشتیبان و مرکز پایش است. خودرانسازی، در عمل یک پروژه بزرگ مهندسی است نه یک آپشن.
و این پروژه از مرزهای یک خودرو هم فراتر میرود. خودروهای آینده احتمالا فقط به حسگرهای خودشان تکیه نمیکنند؛ میتوانند از خودروهای دیگر یا زیرساخت جاده، اطلاعات حادثه، مانع یا ترافیک بگیرند. به این ارتباط، V2X گفته میشود. در این حالت خودرو فقط آنچه را «میبیند» در نظر نمیگیرد، بلکه از چیزی که «میشنود» هم استفاده میکند. آینده خودران احتمالا ترکیبی خواهد بود از:
حسگرهای خودرو + هوش مصنوعی + نقشه + ارتباطات + زیرساخت هوشمند.
دو کاربرد این فناوری از همین حالا در حال شکلگیریاند:
- تاکسیهای خودران (Robotaxi) : مسافر از اپلیکیشن درخواست میدهد و خودرو، در محدوده عملیاتی خودش، بدون راننده او را جابهجا میکند. شرکتهایی مثل Waymo و Zoox این مدل را در برخی شهرها به مرحله بهرهبرداری واقعی رساندهاند.
- کامیونهای خودران: حملونقل سنگین و بینشهری، شاید حتی زودتر از خودروهای شخصی، تحت تأثیر این فناوری قرار بگیرد. هرچند وزن بالا، فاصله ترمز بلندتر و پیامدهای سنگینتر خطا، طراحی این سیستمها را پیچیدهتر میکند.
ایران چقدر تا این آینده فاصله دارد؟
خودرانشدن خودرو فقط به خودِ خودرو ختم نمیشود؛ به یک اکوسیستم نیاز دارد: جاده استاندارد، خطکشی و تابلوهای قابلتشخیص، نقشه دیجیتال دقیق، شبکه ارتباطی پایدار، قوانین روشن، استانداردهای ایمنی و سامانههای مدیریت ترافیک و امداد.
بدون این زیرساخت، پیشرفتهترین خودرو هم در خلأ میماند. برای همین، خودروی خودران فقط یک محصول نیست بلکه یک اکوسیستم است، و فاصله ما تا آن، بیشتر فاصله زیرساختیست تا فاصله فناورانه.
آیا خودرانها بهتر از انسان رانندگی میکنند؟
پاسخ سادهای وجود ندارد.
خودرانها یک مزیت روشن دارند: خسته نمیشوند، خوابشان نمیگیرد و دچار حواسپرتیهای روزمره انسانی نمیشوند. اما دنیای واقعی پر است از استثناها مانند عملیات عمرانی، تابلوی موقت، رفتار غیرمنتظره یک عابر، هوای بسیار بد، موقعیتی که سیستم قبلا هرگز آن را ندیده. همینجاست که رقابت واقعی شکل میگیرد: میان هوش مصنوعی، مهندسی ایمنی و دنیای غیرقابلپیشبینیِ انسانها.
و شاید بزرگترین چالش، اصلا فنی نباشد؛ اعتماد باشد. مسافر باید بتواند بدون راننده داخل خودرو بنشیند. والدین باید بتوانند فرزندشان را تنها سوار کنند. عابران و رانندگان دیگر باید بدانند خودرو چطور رفتار خواهد کرد. آینده خودران فقط با فناوری ساخته نمیشود؛ با اعتماد عمومی، قانون و تجربه واقعی کاربران هم ساخته میشود.
این آینده، یکشبه از راه نمیرسد
هیچ روزی نیست که از خواب بیدار شویم و ناگهان همه خودروهای دنیا خودران شده باشند. این تغییر، تدریجی خواهد بود: اول سیستمهای کمکراننده بیشتر میشوند؛ بعد خودروها در شرایط مشخص، وظایف بیشتری برعهده میگیرند؛ بعد تاکسیها و کامیونهای خودران در مسیرهای معین گسترش پیدا میکنند؛ و اگر فناوری، قانون و زیرساخت اجازه بدهند، محدوده عملکردشان کمکم بزرگتر میشود.
شاید آینده واقعی خودران، نه با حذف ناگهانی راننده، بلکه با کمشدن تدریجی کارهایی شروع شود که انسان مجبور است پشت فرمان انجام دهد.
یک روز معمولی، چند دهه بعد
یک خانواده سهنفره صبح سوار خودرو میشوند. پدر مقصد را انتخاب میکند. مادر با فرزندش حرف میزند. خودرو حرکت میکند.
در تقاطع سرعتش را کم میکند، عابر را میبیند، از مانع عبور میکند و مسیر مناسب را انتخاب میکند. کودک دیگر نمیپرسد «کی میرسیم؟» چون خودرو خودش زمان رسیدن را محاسبه کرده.
در این سفر، خودرو دیگر فقط وسیلهای برای رفتن از نقطهای به نقطه دیگر نیست؛ بخشی از زندگی خانواده شده. اما پشت این آرامش، هزاران تصمیم در هر ثانیه در حال گرفتهشدن است؛ تصمیمهایی که زمانی فقط مغز یک راننده انجامشان میداد.
سخن پایانی
خودروی خودران در ظاهر هنوز همان خودروست: چهار چرخ دارد و روی جاده حرکت میکند. اما درونش اتفاق کاملا متفاوتی میافتد — دوربینها میبینند، رادار فاصله را میسنجد، لیدار محیط را سهبعدی میکند، پردازندهها تحلیل میکنند، هوش مصنوعی تفسیر میکند، نرمافزار مسیر را انتخاب میکند و سیستم کنترل، تصمیم را به حرکت واقعی تبدیل میکند.
پس خودروی خودران را نباید فقط یک خودرو دانست؛ ترکیبی است از:
خودرو + حسگر + کامپیوتر + هوش مصنوعی + نرمافزار + ارتباطات + سیستمهای ایمنی
شاید در آینده، اولین کاری که سوار خودرو میشویم انجام میدهیم، گرفتن فرمان نباشد؛ فقط انتخاب مقصد باشد. اما رسیدن به آن روز فقط به ساخت خودرویی باهوشتر بستگی ندارد؛ فناوری، زیرساخت، قانون و اعتماد انسانها باید همزمان پیش بروند.
و شاید مهمترین سؤال آینده این نباشد که «آیا خودروها خودران میشوند؟»
بلکه این باشد که:
«ما تا چه اندازه حاضریم کنترل رانندگی را به آنها بسپاریم؟»