فرمان خودرو دیگر چرخها را نمیچرخاند؛ عصر رانندگی با سیم شروع شده است
اگر بین فرمان و چرخهای خودرو دیگر هیچ اتصال مکانیکی وجود نداشته باشد چه اتفاقی میافتد؟ Steer-by-Wire حالا وارد خودروهای تولیدی شده و میتواند شکل فرمان، ترمز، کابین و حتی معماری خودروهای آینده را تغییر دهد
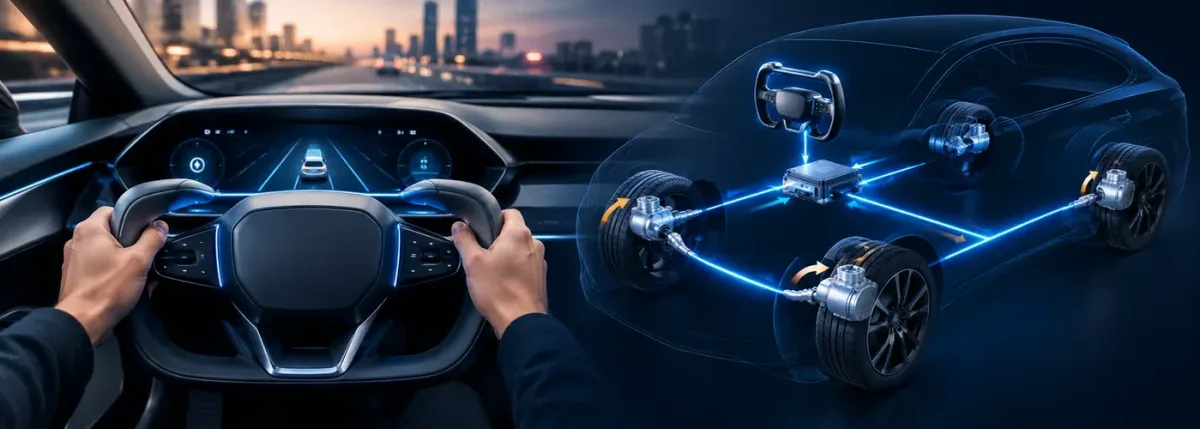
سیستم Steer-by-Wire و فرمان الکترونیکی در خودروهای آینده
تصور کنید پشت فرمان نشستهاید، فرمان را میچرخانید و خودرو هم دقیقاً همان کاری را انجام میدهد که انتظار دارید؛ اما یک تفاوت بزرگ وجود دارد : دیگر بین فرمان و چرخها اتصال مکانیکی مستقیمی وجود ندارد.
نه میلفرمان سنتی و نه ارتباط مکانیکی همیشگی.
فرمان شما یک سیگنال الکترونیکی تولید میکند، کامپیوتر خودرو آن را تحلیل میکند و یک عملگر الکتریکی چرخهای خودرو را به اندازه لازم میچرخاند.
شاید شبیه داستان خودروهای آینده به نظر برسد، اما این فناوری دیگر فقط در آزمایشگاه نیست.
Steer-by-Wire یا «فرمان با سیم» در حال ورود جدی به خودروهای تولیدی است و خودروسازان بزرگی در حال استفاده از آن هستند. اما چرا صنعت خودرو میخواهد یکی از قدیمیترین ارتباطات مکانیکی خودرو را حذف کند؟
Steer-by-Wire یا فرمان باسیم دقیقاً چیست؟
در خودروهای معمولی، وقتی فرمان را میچرخانید، حرکت آن از طریق مجموعهای از اجزای مکانیکی به سیستم فرمان و سپس چرخها منتقل میشود. حتی در خودروهایی که فرمان برقی یا EPS دارند، این ارتباط مکانیکی اصلی همچنان وجود دارد و موتور برقی فقط نیروی موردنیاز راننده را کاهش میدهد. اما در Steer-by-Wire داستان کاملاً متفاوت است.
فرمان، حرکت راننده را به یک فرمان الکترونیکی تبدیل میکند. این اطلاعات به واحد کنترل ارسال میشود و سپس عملگرهای الکتریکی، چرخها را به زاویه موردنظر میبرند.
به زبان ساده، مسیر عملکرد چنین است:
فرمان ← سیگنال الکترونیکی ← کنترلر ← عملگر ←چرخها
در این معماری، اتصال مکانیکی مستقیم میان فرمان و چرخها حذف میشود. همین تغییر، امکانات جدیدی برای طراحی و کنترل خودرو ایجاد میکند.
چرا باید اتصال مکانیکی فرمان را حذف کنیم؟
اولین دلیل، آزادی بیشتر در کنترل خودرو است. در سیستمهای سنتی، نسبت فرمان تا حد زیادی به ساختار مکانیکی خودرو وابسته است. اما در Steer-by-Wire، نرمافزار میتواند نسبت فرمان را بر اساس سرعت خودرو و شرایط رانندگی تغییر دهد. مثلاً هنگام پارک، با مقدار کمی چرخاندن فرمان میتوان چرخها را بیشتر چرخاند تا مانور راحتتر شود. در سرعتهای بالا، سیستم میتواند واکنش فرمان را کنترلشدهتر و آرامتر تنظیم کند. در نتیجه یک خودرو میتواند در سرعت پایین چابکتر و در سرعت بالا پایدارتر احساس شود.
این تنها یکی از دلایلی است که خودروسازان و شرکتهای قطعهسازی بزرگ روی Steer-by-Wire سرمایهگذاری میکنند.
تفاوت Steer-by-Wire با فرمان برقی چیست؟
این دو فناوری را نباید با هم اشتباه گرفت.
در فرمان برقی EPS، اتصال مکانیکی فرمان به چرخها همچنان وجود دارد و موتور برقی فقط به راننده کمک میکند.
اما در Steer-by-Wire، ارتباط اصلی از طریق سیگنالهای الکترونیکی و عملگرها انجام میشود و اتصال مکانیکی مستقیم حذف میشود.
بنابراین: فرمان برقی یعنی فرمان مکانیکی + کمک الکتریکی
اما Steer-by-Wire یعنی فرمان الکترونیکی + کنترلر + عملگر
به همین دلیل Steer-by-Wire را نباید صرفاً نسل جدید فرمان برقی دانست؛ این فناوری یک تغییر معماری در سیستم فرمان خودرو است.
اگر اتصال مکانیکی حذف شود، راننده چطور جاده را حس میکند؟
این یکی از جذابترین قسمتهای فناوری است. در خودروهای سنتی، بخشی از حس جاده از طریق اتصال مکانیکی به فرمان منتقل میشود. اما وقتی این اتصال حذف شود، خودرو باید این بازخورد را به شکل دیگری ایجاد کند.
اینجا یک عملگر در بخش فرمان وارد عمل میشود. این عملگر میتواند با ایجاد نیروی مناسب روی فرمان، حس مقاومت، وزن فرمان و بخشی از بازخورد جاده را برای راننده شبیهسازی کند.
در نتیجه نرمافزار میتواند مشخص کند فرمان:
- در سرعت پایین چقدر سبک باشد؛
- در سرعت بالا چقدر سنگین شود؛
- هنگام عبور از ناهمواری چه بازخوردی ایجاد کند؛
- و در شرایط مختلف رانندگی چه حسی به راننده منتقل کند.
یعنی بخشی از چیزی که راننده در آینده از فرمان احساس میکند، میتواند محصول محاسبات نرمافزاری باشد، نه صرفاً نتیجه یک اتصال مکانیکی.
اگر برق قطع شود، فرمان چه میشود؟
اینجا مهمترین سؤال درباره Steer-by-Wire مطرح میشود: اگر برق یا یکی از اجزای الکترونیکی خراب شود، آیا راننده فرمان را از دست میدهد؟
در یک سیستم ساده، چنین نگرانی کاملاً منطقی است. اما Steer-by-Wire واقعی برای خودروهای جادهای باید با معماری بسیار متفاوتی طراحی شود.
راهحل اصلی، افزونگی یا Redundancy است. یعنی اجزای حیاتی سیستم نباید فقط یک مسیر داشته باشند.
منابع تغذیه، کنترلرها، ارتباطات و مسیرهای کنترلی میتوانند به شکل افزونه طراحی شوند تا خرابی یک بخش منفرد باعث از دست رفتن کنترل خودرو نشود. به همین دلیل، Steer-by-Wire فقط یک موتور برقی و چند سیم نیست.
پشت آن مجموعهای از: سنسورها - کنترلرها - منابع تغذیه - شبکه ارتباطی – عملگرها و سیستمهای تشخیص خرابی قرار دارد. و همه این اجزا باید با استانداردهای سختگیرانه ایمنی خودرو هماهنگ باشند.
بنابراین حذف یک ارتباط مکانیکی، به معنی حذف ایمنی نیست؛ بلکه روش تأمین ایمنی را از مکانیک به ترکیبی از سختافزار، نرمافزار و افزونگی منتقل میکند.
این فناوری واقعاً وارد خودروهای تولیدی شده است؟
بله. یکی از نمونههای مهم، Mercedes-Benz EQS است. مرسدسبنز برای نسل جدید EQS استفاده از Steer-by-Wire را معرفی کرده و این فناوری را بهعنوان یکی از قابلیتهای مهم نسل جدید خودروهای خود مطرح کرده است.
در سوی دیگر، شرکت Nexteer نیز در سال ۲۰۲۶ از آغاز تولید سری یک سامانه Steer-by-Wire برای یک خودروساز چینی خبر داده است. این موضوع اهمیت زیادی دارد، زیرا نشان میدهد فناوری دیگر صرفاً یک نمونه نمایشی یا پروژه تحقیقاتی نیست. فرمان با سیم در حال تبدیلشدن به یک محصول واقعی در صنعت خودرو است.
چرا چین در این فناوری اهمیت زیادی پیدا کرده است؟
چین در سالهای اخیر به یکی از مراکز اصلی توسعه خودروهای برقی، نرمافزارمحور و معماریهای جدید خودرو تبدیل شده است. شرکتهای تأمینکننده قطعات نیز همزمان با خودروسازان چینی روی فناوریهایی مانند Steer-by-Wire، Brake- by-Wire و شاسیهای کاملاً الکترونیکی کار میکنند.
این روند اهمیت یک موضوع دیگر را هم نشان میدهد: آینده خودرو فقط رقابت بر سر موتور و باتری نیست بلکه رقابت بر سر معماری الکترونیکی، نرمافزار و کنترل خودرو نیز روزبهروز مهمتر میشود.
Brake-by-Wire چیست؟
اگر بتوان فرمان را با سیم کنترل کرد، چرا ترمز را نتوان؟
Brake-by-Wire دقیقاً در همین مسیر قرار دارد. در این فناوری، درخواست راننده برای ترمز گرفتن بهصورت الکترونیکی پردازش میشود و عملگرهای ترمز نیروی لازم را ایجاد میکنند.
این فناوری برای خودروهای برقی جذابیت بیشتری دارد، زیرا میتواند با سیستم ترمز احیایی یا Regenerative Braking هماهنگ شود. در خودروهای برقی، هنگام کاهش سرعت میتوان بخشی از انرژی حرکتی خودرو را به انرژی الکتریکی تبدیل و دوباره به باتری بازگرداند.
بنابراین کنترل الکترونیکی ترمز میتواند هماهنگی میان: پدال ترمز ← کنترلر ← ترمز اصطکاکی + موتور الکتریکی ← چرخها را دقیقتر کند.
البته Brake-by-Wire نیز مانند Steer-by-Wire به طراحی ایمنی و افزونگی بسیار جدی نیاز دارد.
ABS با Brake-by-Wire چه تفاوتی دارد؟
ممکن است این سؤال برای بعضی خوانندگان پیش بیاید.
ABS فناوری جدیدی نیست و وظیفه اصلی آن جلوگیری از قفلشدن چرخها هنگام ترمزگیری شدید است. اما Brake-by-Wire یک معماری برای نحوه ایجاد و کنترل نیروی ترمز است.
بنابراین یک خودرو میتواند ABS داشته باشد اما Brake-by-Wire کامل نداشته باشد. در واقع این دو فناوری میتوانند در کنار یکدیگر کار کنند.
وقتی فرمان و ترمز هر دو سیمی شوند چه اتفاقی میافتد؟
اینجاست که موضوع بسیار جذابتر میشود. فرض کنید یک خودرو داشته باشیم که مجهز به Steer-by-Wire/ Brake-by-Wir / Drive-by-Wire باشد.
در چنین خودرویی، بسیاری از عملکردهای اصلی حرکت دیگر وابستگی مستقیمی به ارتباطات مکانیکی سنتی ندارند.
فرمان، ترمز، شتاب و بسیاری از عملکردهای خودرو میتوانند تحت کنترل یک معماری الکترونیکی و نرمافزاری مشترک قرار بگیرند. اینجاست که مفهوم Software-Defined Vehicle یا «خودروی نرمافزارمحور» اهمیت پیدا میکند.
خودرو آینده بیشتر شبیه کامپیوتر میشود
در خودروهای قدیمی، سیستمهای مختلف تا حد زیادی مستقل از یکدیگر کار میکردند. اما در خودروهای جدید، شبکههای ارتباطی، کنترلرها، سنسورها و نرمافزار نقش بسیار بزرگتری پیدا کردهاند.
در نسل بعدی خودروها، ممکن است نرمافزار بتواند رفتار بخشهای مختلف خودرو را هماهنگ کند مانند: فرمان - ترمز - موتور - تعلیق – باتری و سیستمهای کمکراننده. این یعنی خودرو دیگر فقط مجموعهای از قطعات مکانیکی نیست.
به یک سیستم محاسباتی متحرک تبدیل میشود که بخش بزرگی از رفتار آن توسط نرمافزار مدیریت میشود.
آیا Steer-by-Wire راه را برای خودروهای خودران باز میکند؟
تا حد زیادی، بله؛ اما یک نکته مهم وجود دارد.
Steer-by-Wire بهتنهایی خودرو را خودران نمیکند. یک خودروی خودران علاوه بر سیستم فرمان و ترمز قابلکنترل توسط کامپیوتر، به حسگرها، پردازندهها، نرمافزار تصمیمگیری، نقشه، ارتباطات و سیستمهای ایمنی متعدد نیاز دارد.
اما By-Wire یک مزیت مهم دارد: نرمافزار میتواند مستقیماً و با دقت بیشتری با عملگرهای خودرو ارتباط برقرار کند. به همین دلیل، این فناوری یکی از زیرساختهای مهم مسیر حرکت به سمت خودروهای خودکار و نرمافزارمحور محسوب میشود.
آیا فرمان خودروهای آینده هنوز گرد خواهد بود؟
لزومی ندارد. وقتی اتصال مکانیکی ثابت میان فرمان و چرخها حذف شود، طراحان آزادی بیشتری برای طراحی کابین پیدا میکنند. فرمانهای کوچکتر، فرمانهای Y شکل یا Yoke و حتی طراحیهای کاملاً متفاوت میتوانند در شرایط خاص امکانپذیر شوند. همچنین نسبت فرمان میتواند بر اساس سرعت و شرایط رانندگی تغییر کند.
مثلا در هنگام پارک کردن: چرخش کمتر فرمان ولی چرخش بیشتر چرخها
و در سرعت بالا: چرخش فرمان و واکنش آرامتر و کنترلشدهتر
این یعنی فرمان آینده ممکن است فقط یک وسیله مکانیکی برای چرخاندن چرخها نباشد؛ بلکه به یک رابط نرمافزاری میان راننده و خودرو تبدیل شود.
آیا میتوان Steer-by-Wire را روی پژو، دنا یا خودروهای فعلی نصب کرد؟
اینجا باید بین هوشمندسازی خودرو و تغییر معماری ایمنی خودرو تفاوت قائل شویم.
نصب یک سیستم Steer-by-Wire واقعی روی یک خودروی معمولی، پروژهای شبیه نصب یک قطعه جانبی نیست.
برای چنین کاری باید مواردی مانند:
· عملگرهای فرمان
· سنسورهای دقیق زاویه
· کنترلرهای افزونه
· منابع تغذیه پشتیبان
· شبکه ارتباطی مطمئن
· نرمافزار ایمنی
· سیستم تشخیص خرابی
· آزمونهای سختافزاری و نرمافزاری
· و تأییدیههای ایمنی
در نظر گرفته شود.
به همین دلیل، تبدیل یک خودروی معمولی به Steer-by-Wire واقعی چیزی نیست که بتوان با یک کیت ساده Aftermarket انجام داد. اما پایش هوشمند سیستم فرمان و سایر سیستمهای خودرو موضوع کاملاً متفاوتی است.
موتورسیکلتها هم وارد دنیای By-Wire میشوند
این فناوری فقط مخصوص خودرو نیست. موتورسیکلتهای مدرن همین حالا نیز در بخشهایی مانند دریچه گاز الکترونیکی، کنترل کشش و مدیریت موتور به سیستمهای الکترونیکی وابسته هستند.
در آینده، فناوریهای By-Wire میتوانند در بخشهایی مانند:
· ترمز
· کنترل کشش
· کنترل پایداری
· مدیریت موتور
· سیستمهای کمکراننده
گسترش پیدا کنند.
اما Steer-by-Wire در موتورسیکلت چالش بسیار متفاوتی دارد. در خودرو، چهار چرخ و ساختار بدنه بخش زیادی از پایداری وسیله را تأمین میکنند. اما در موتورسیکلت، رفتار چرخ جلو، بازخورد فرمان و واکنش سریع وسیله به ورودی راننده، نقش بسیار مهمی در حفظ تعادل دارند. به همین دلیل، حذف ارتباط مکانیکی فرمان در موتورسیکلت احتمالاً به طراحی بسیار پیچیدهتر و سیستمهای ایمنی پیشرفتهتری نیاز خواهد داشت.
ایران برای ورود به این فناوری به چه چیزهایی نیاز دارد؟
اگر بخواهیم روزی چنین فناوریهایی را در صنعت خودروی ایران توسعه دهیم، فقط ساخت یک موتور برقی یا یک ECU کافی نیست.
به مجموعهای از فناوریها و زیرساختها نیاز خواهیم داشت:
· الکترونیک خودرو
· کنترلرهای Automotive-Grade
· سنسورهای دقیق
· عملگرهای قابلاعتماد
· شبکههای CAN و Automotive Ethernet
· سیستمهای افزونه و برق پشتیبان
· توسعه نرمافزار ایمنی
· استانداردهای Functional Safety مانند ISO 26262
· آزمونهای SIL و HIL
· آزمونهای محیطی و دوام
· امنیت سایبری خودرو
و در نهایت، شبکهای از شرکتهای قطعهساز و مراکز تحقیق و توسعه که بتوانند این فناوریها را در مقیاس صنعتی توسعه دهند.
بنابراین مسیر رسیدن به خودروهای By-Wire، فقط خرید یک فناوری خارجی نیست؛ نیازمند ایجاد یک زنجیره کامل دانش و تولید است.
یک تغییر بزرگ در راه است
اگر چند روند مهم صنعت خودرو را کنار هم بگذاریم، تصویر جالبی شکل میگیرد:
· خودروی برقی : موتور و باتری الکتریکی
· خودروی متصل : داده و ارتباط
· هوش مصنوعی : تحلیل و تصمیمگیری
· Steer-by-Wire : کنترل الکترونیکی فرمان
· Brake-by-Wire :کنترل الکترونیکی ترمز
· Drive-by-Wire : کنترل نرمافزاری حرکت
و در نهایت:
· Software-Defined Vehicle
خودرویی که بخش مهمی از رفتار آن را میتوان با نرمافزار تعریف، کنترل و در برخی بخشها بهروزرسانی کرد.
آیا خودروهای آینده هنوز مکانیکی خواهند بود؟
قطعاً. قرار نیست خودرو ناگهان بدون قطعات مکانیکی شود. چرخ، تایر، سیستم تعلیق، بلبرینگ و بسیاری از اجزای فیزیکی همچنان وجود خواهند داشت. اما رابطه میان راننده و این اجزا در حال تغییر است.
در گذشته، مسیر کلی چنین بود: راننده ← مکانیک ← چرخ
اما در معماریهای جدید میتواند به این شکل باشد: راننده ← نرمافزار ← کنترلر ← عملگر ← چرخ
این تغییر شاید در ظاهر فقط حذف یک اتصال مکانیکی باشد، اما در واقع میتواند یکی از پایههای مهم نسل بعدی خودروها باشد.
شاید سؤال اصلی این نباشد که «فرمان کجا رفت؟»
سؤال مهمتر این است: «وقتی فرمان، ترمز، موتور و بسیاری از اجزای خودرو به نرمافزار متصل شوند، چه کسی خودرو را کنترل میکند؟»
پاسخ همچنان راننده است؛ اما بین راننده و حرکت خودرو، یک لایه بسیار قدرتمند از نرمافزار، حسگر، پردازنده، هوش مصنوعی و سیستمهای ایمنی قرار خواهد گرفت.
Steer-by-Wire یکی از نخستین گامهای جدی این مسیر است. فرمان خودرو شاید دیگر مستقیماً چرخها را نچرخاند؛ اما هدف این فناوری همچنان همان چیزی است که از نخستین روزهای صنعت خودرو وجود داشته: کنترل دقیق، قابلاعتماد و ایمن خودرو.
و شاید چند سال دیگر، وقتی پشت فرمان یک خودرو مینشینیم، دیگر نپرسیم «فرمان چگونه چرخها را میچرخاند؟»
بلکه بپرسیم: «نرمافزار خودرو امروز چه تصمیمی برای چرخهای من گرفته است؟»